

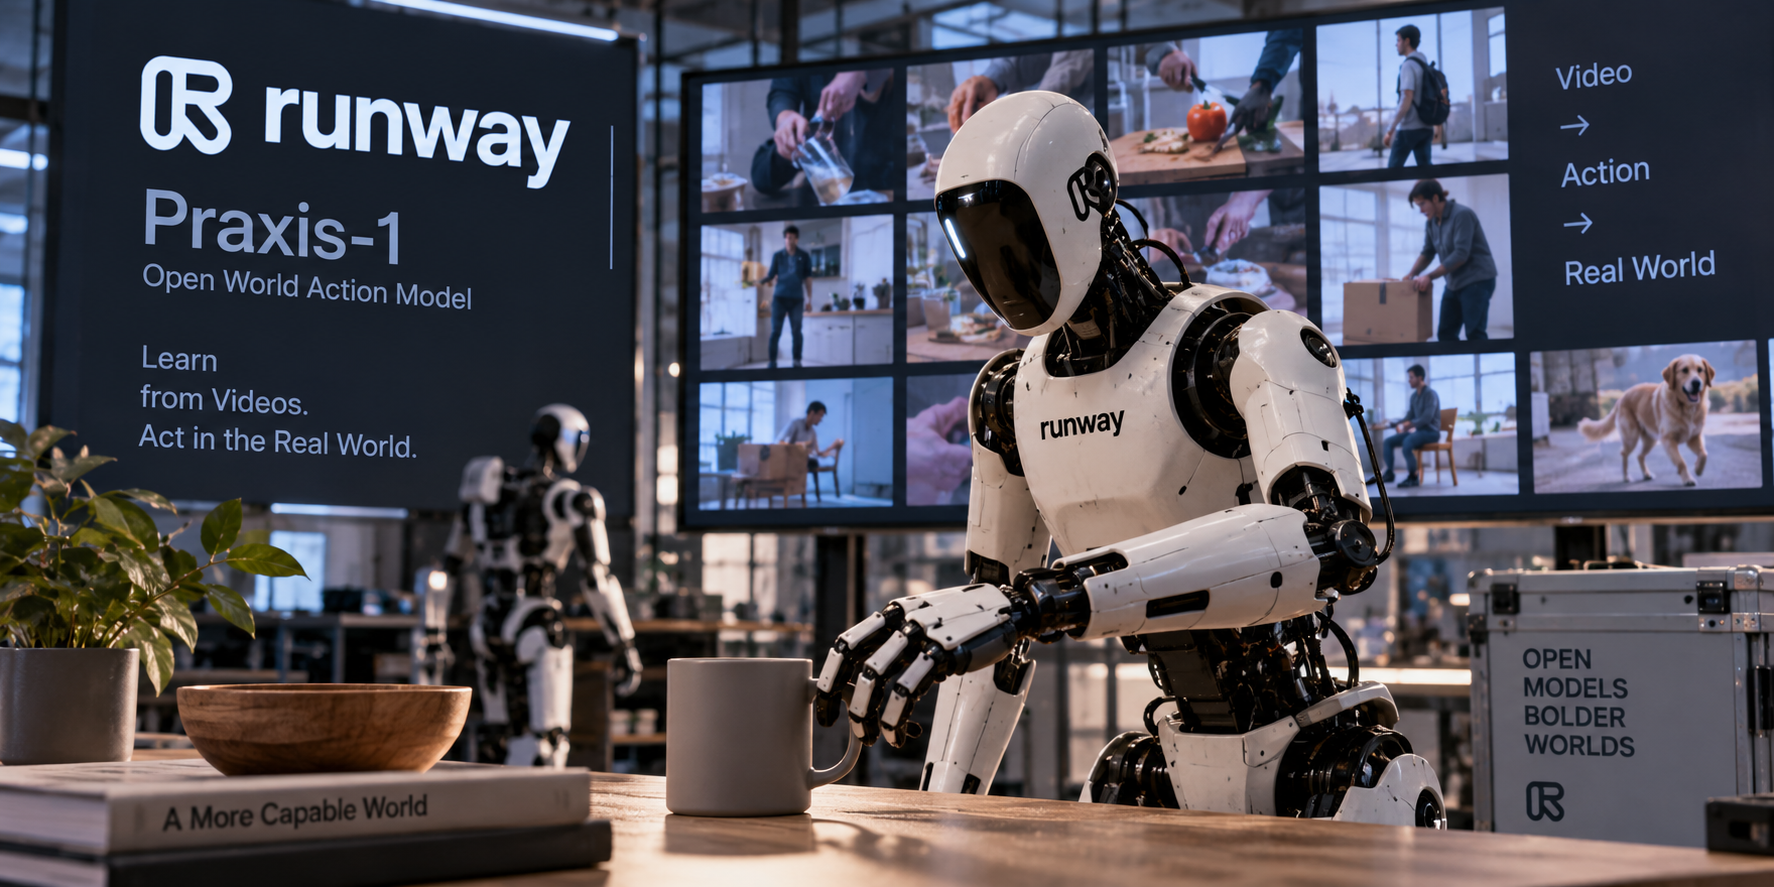
Runway 發表第一個開放權重的世界動作模型 Praxis-1,主張最好的機器人策略模型會從影片學習,而不是只靠昂貴稀缺的遙操作示範。
(前情提要:Tesla 要員工穿動作捕捉設備教 Optimus 做自己的工作)
(背景補充:AMD 砸 82 億美元收購李飛飛世界模型公司 World Labs,超微史上第二大併購)
影片生成公司 Runway,現在想要開始訓練機器人的大腦。1 日在 X 上正式發表機器人模型 Praxis-1,官方稱它為 World Action Model(世界動作模型)。官方押注的理由是:可供機器人學習、示範的資料有限,但影片資料無限,看好最好的策略模型會自己從影片學習中誕生。
Introducing Praxis-1, an open-weight World Action Model that turns our video pre-training expertise into real world control for robots.
Robot demonstration data is limited. But video data is infinite. Praxis-1 extends our bet that the best policy models will learn from video,… pic.twitter.com/iTkFRoB3fk
— Runway (@runwayml) September 30, 2026
影片很多,示範很少
我們知道,機器人要學會做事,得先有人示範。這是任何想大規模部署的機器人專案,都撞上的一道牆:除了真實世界資料稀缺,要蒐集到通用策略所需的數量,成本也極高。例如動區此前報導,Tesla 要員工穿動作捕捉設備教 Optimus 做自己的工作。
但影片則相反。Runway 指出,策略模型若已從影片懂得物體怎麼動、手怎麼動、任務做到一半長什麼樣子,起跑點就比只吃動作資料的模型高得多。
共同創辦人暨共同執行長 Anastasis Germanidis 在 X 上表示:「結果證明,不意外地,只要擴大第三人稱影片的規模,機器人策略的表現就能可預期地變好。」他還說,團隊在辦公室裡看到模型能零樣本(zero-shot)解決各種任務。
Announcing our first open-weights world-action model, Praxis-1. It turns out that, unsurprisingly, you can get predictably better robotics policy performance by scaling third-person video. It’s been fun to see the different tasks the model can solve zero-shot around our office.… https://t.co/6MXhxImRor
— Anastasis Germanidis (@agermanidis) September 30, 2026
目前搶先測試的是 Noble Machines、Standard Bots 與 Ultra,三家各自在自家硬體上跑模型:Noble Machines 是雙臂操作,Standard Bots 是六軸手臂 RO1,Ultra 是移動底座。官方說,這輪測試是為了在公開前確認效能與安全。
開放的算盤,缺席的成績單
Runway 選擇公開權重,理由寫得很政治。研究頁表示,相信「美國在實體 AI 的領導地位至關重要」,奪回製造業的全球領先、提升經濟生產力、保障自身與盟友的安全,都仰賴這件事。官方還說,這需要美國模型具備目前實體 AI 場景裡尚不存在的互通性與開放程度。
但官方目前沒有公布模型規模、訓練影片總時數與成功率基準測試,也沒有論文或技術報告。1 分 54 秒的示範影片,同樣沒有任何成功率或量化數字。權重只說「未來幾個月」公開,授權條款能否商用也沒說明。與 Physical Intelligence、NVIDIA GR00T、Google Gemini Robotics 這類同類模型的比較,一樣沒有。
影片取之不盡,但要證明影片真的教得會機器人,Runway 還欠一份完整的成績單。

📍相關報導📍
世界模型 World Model 是什麼?如何顛覆世界、運作原理、四大巨頭戰局與爭議
英偉達攜手 Hugging Face 推出機器人開源模型:GPU 生態直連 LeRobot
機器人訓練瓶頸有解?新創發明戴腦波感測器,要讓 AI 讀懂人類「出錯瞬間」


